Rokoko 助力机器人研发用真实人体动作训练机器人
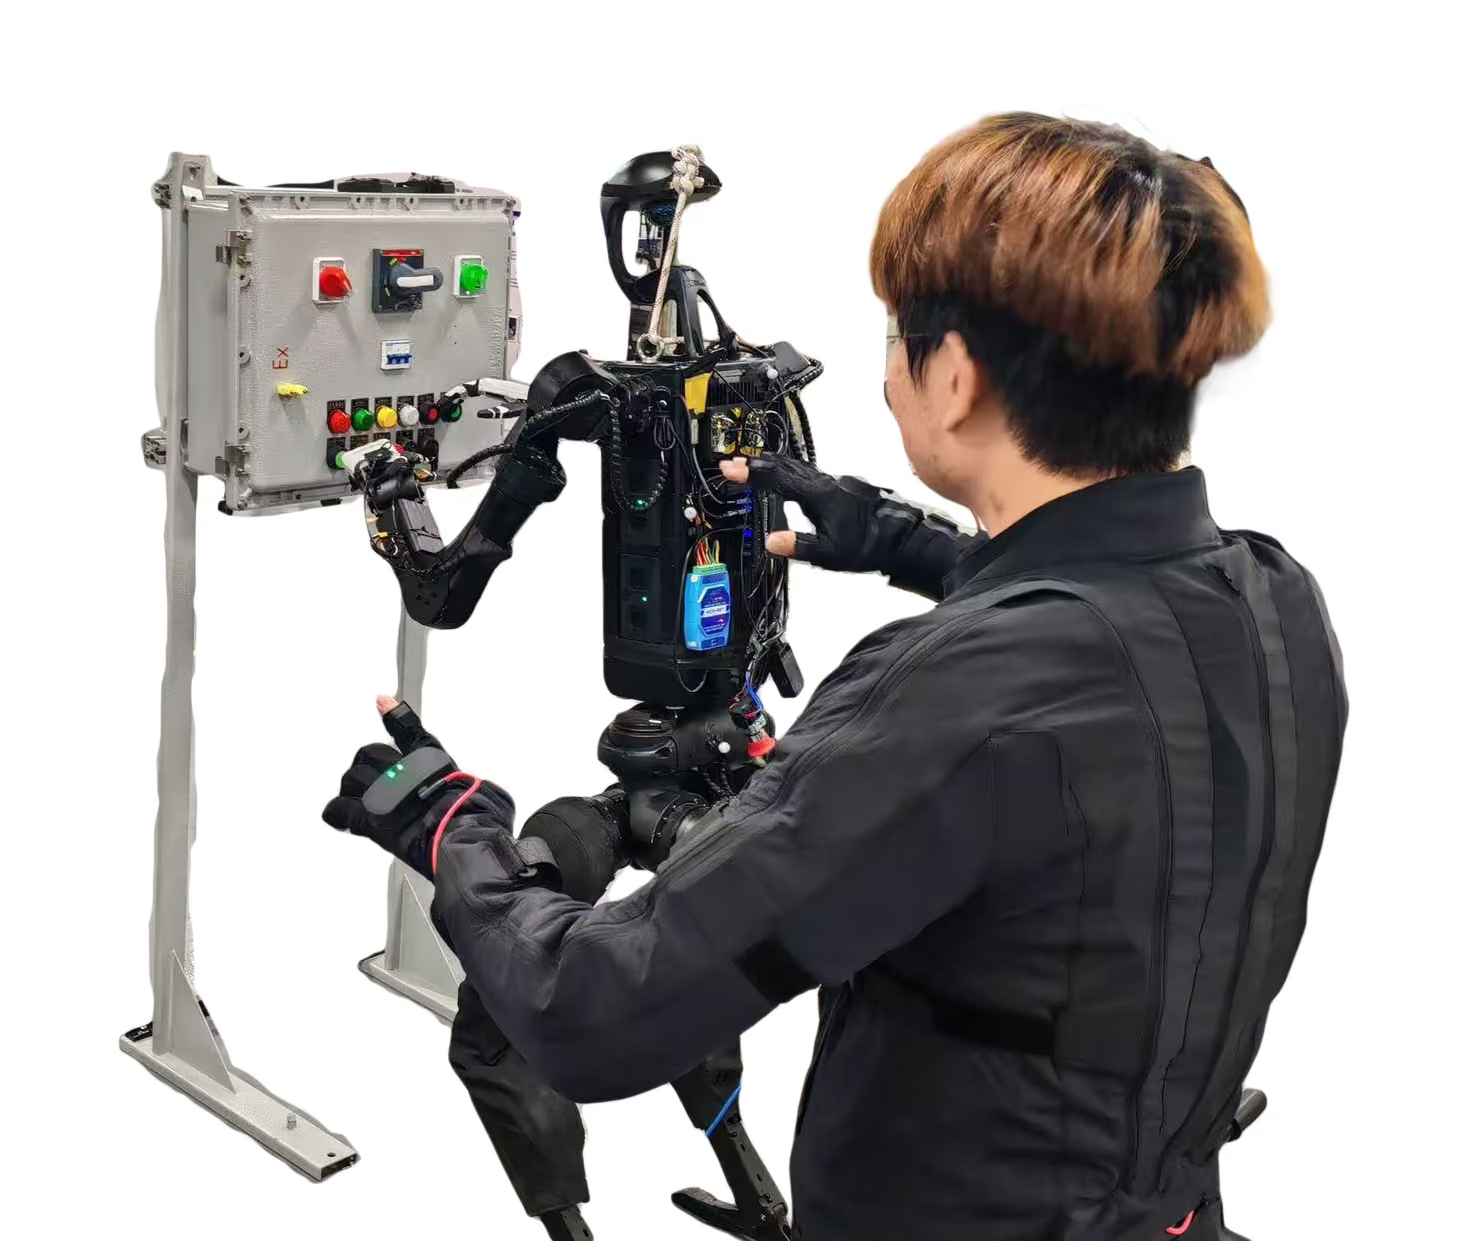
便携、高性价比的动作捕捉硬件,适用于实时遥操作、精细物体抓取与操控,以及大规模动作数据集采集。精准捕捉全身动作与人手灵巧动作,满足真实场景中的操作任务需求。
深受机器人与研究团队信赖
领先企业选择 Rokoko 设备进行高精度运动数据采集







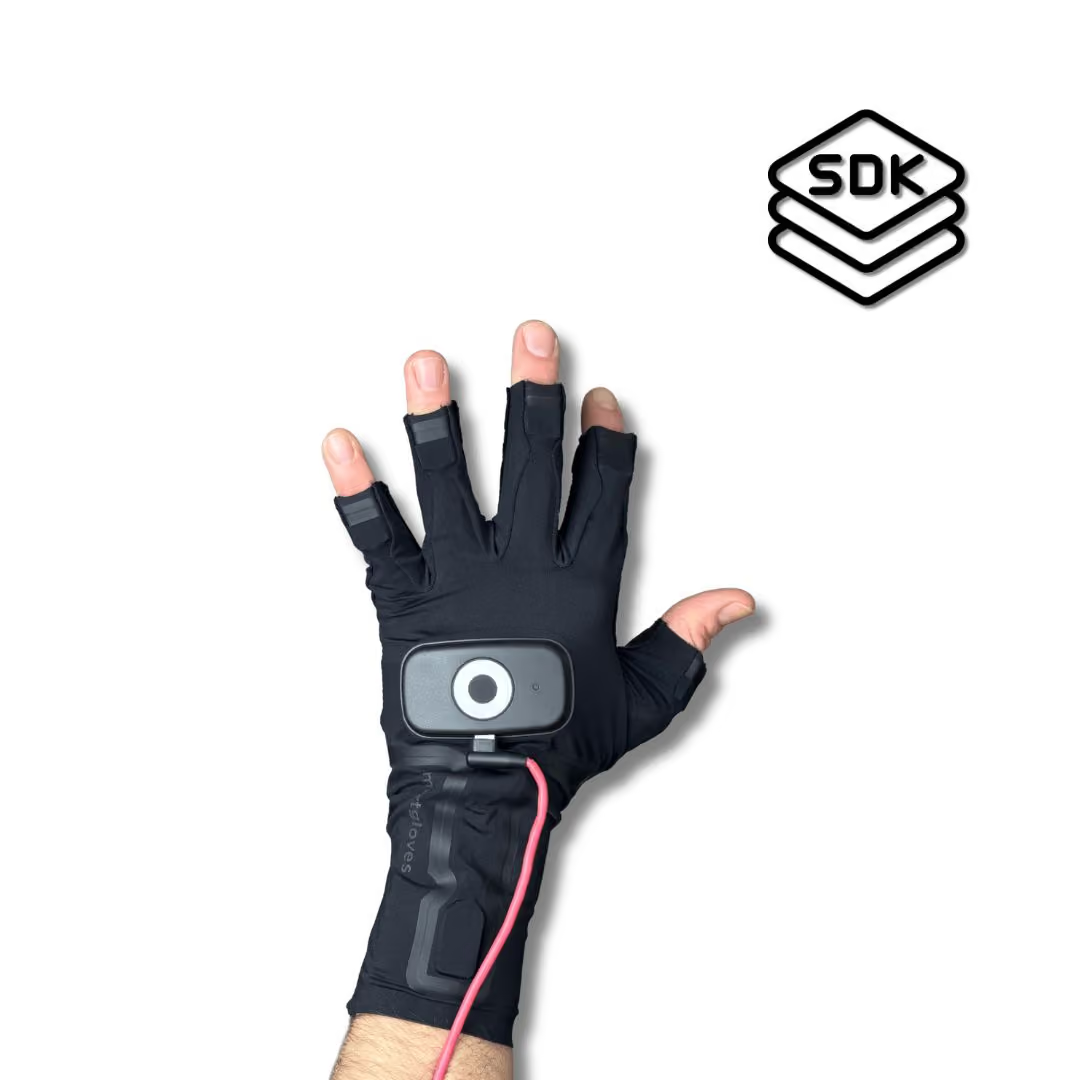
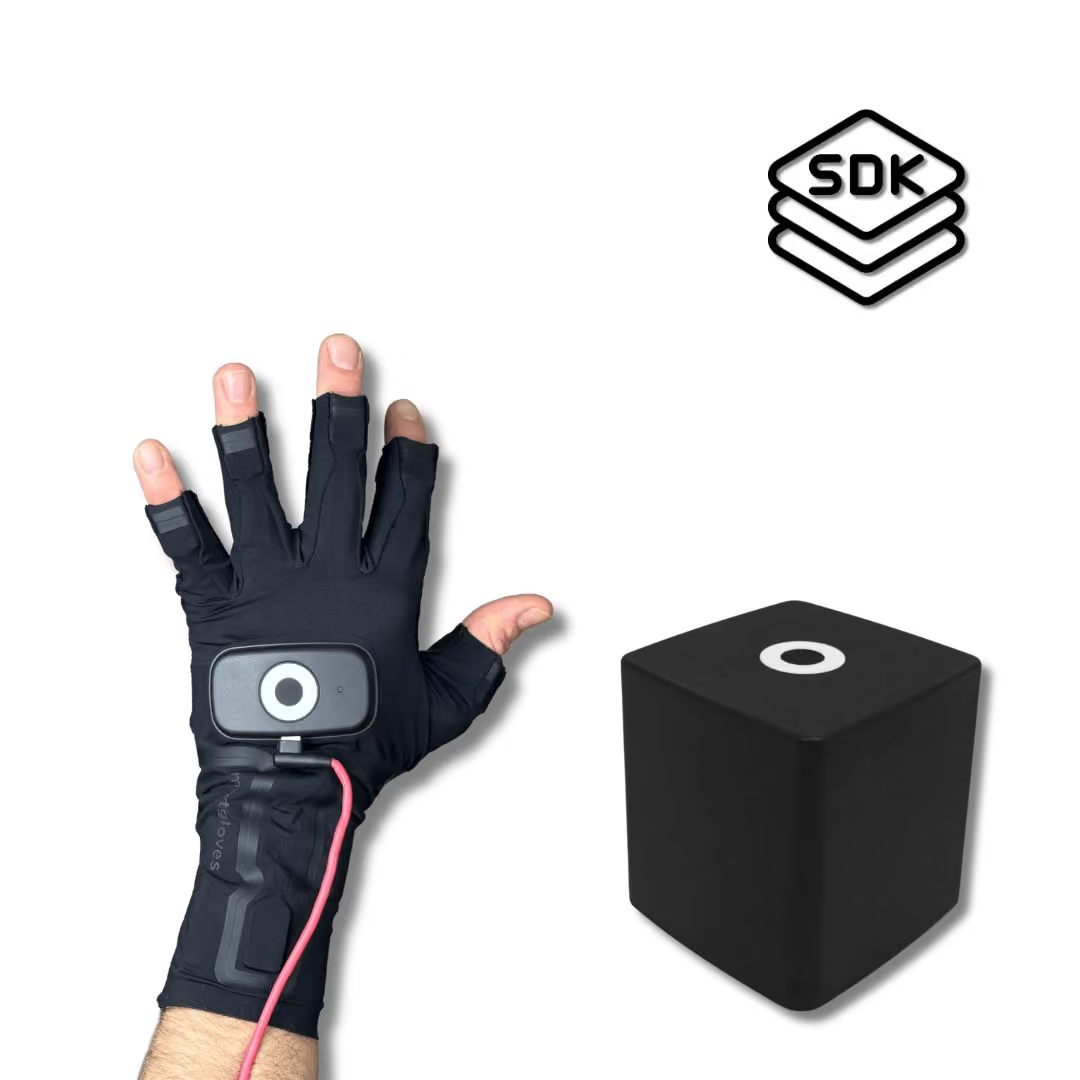
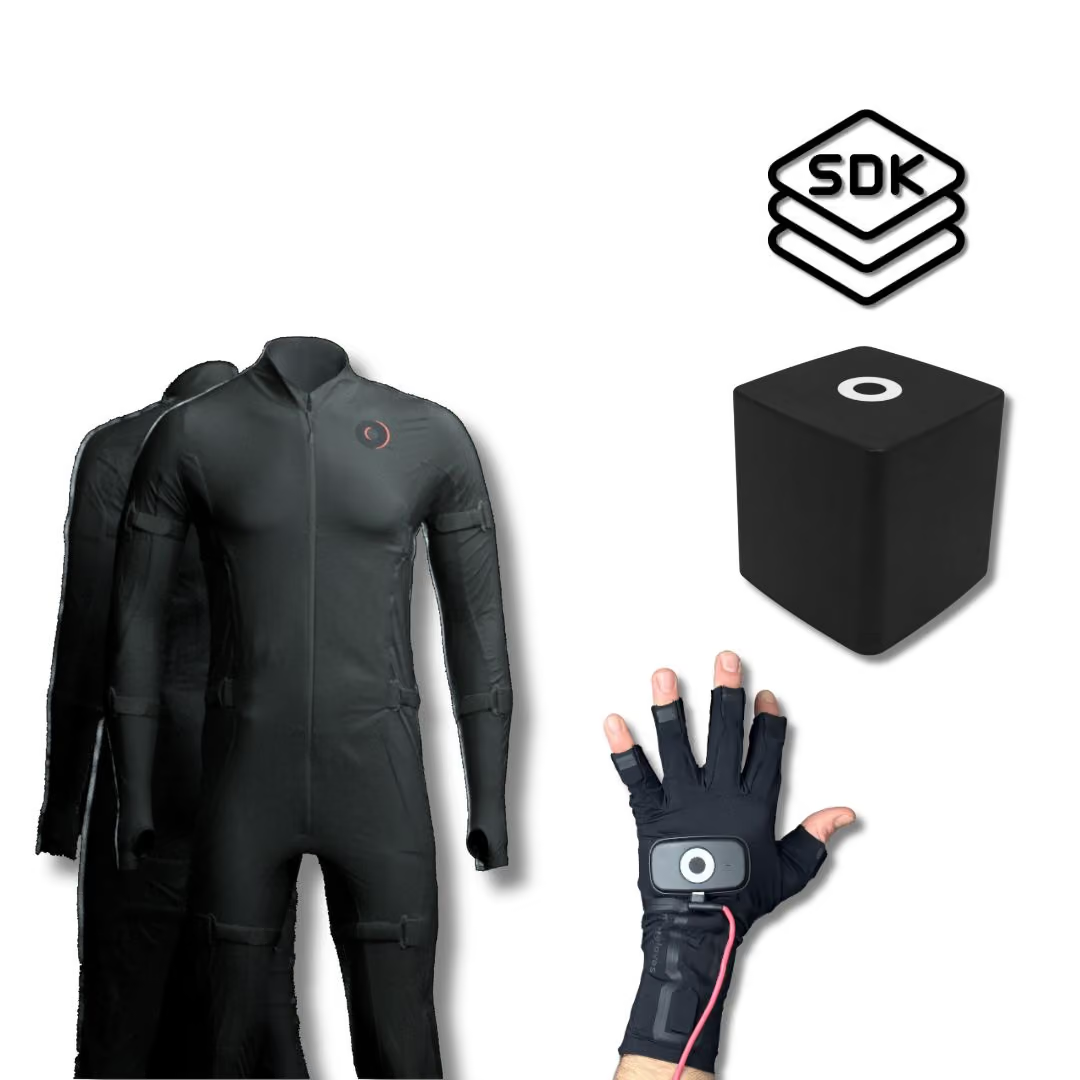

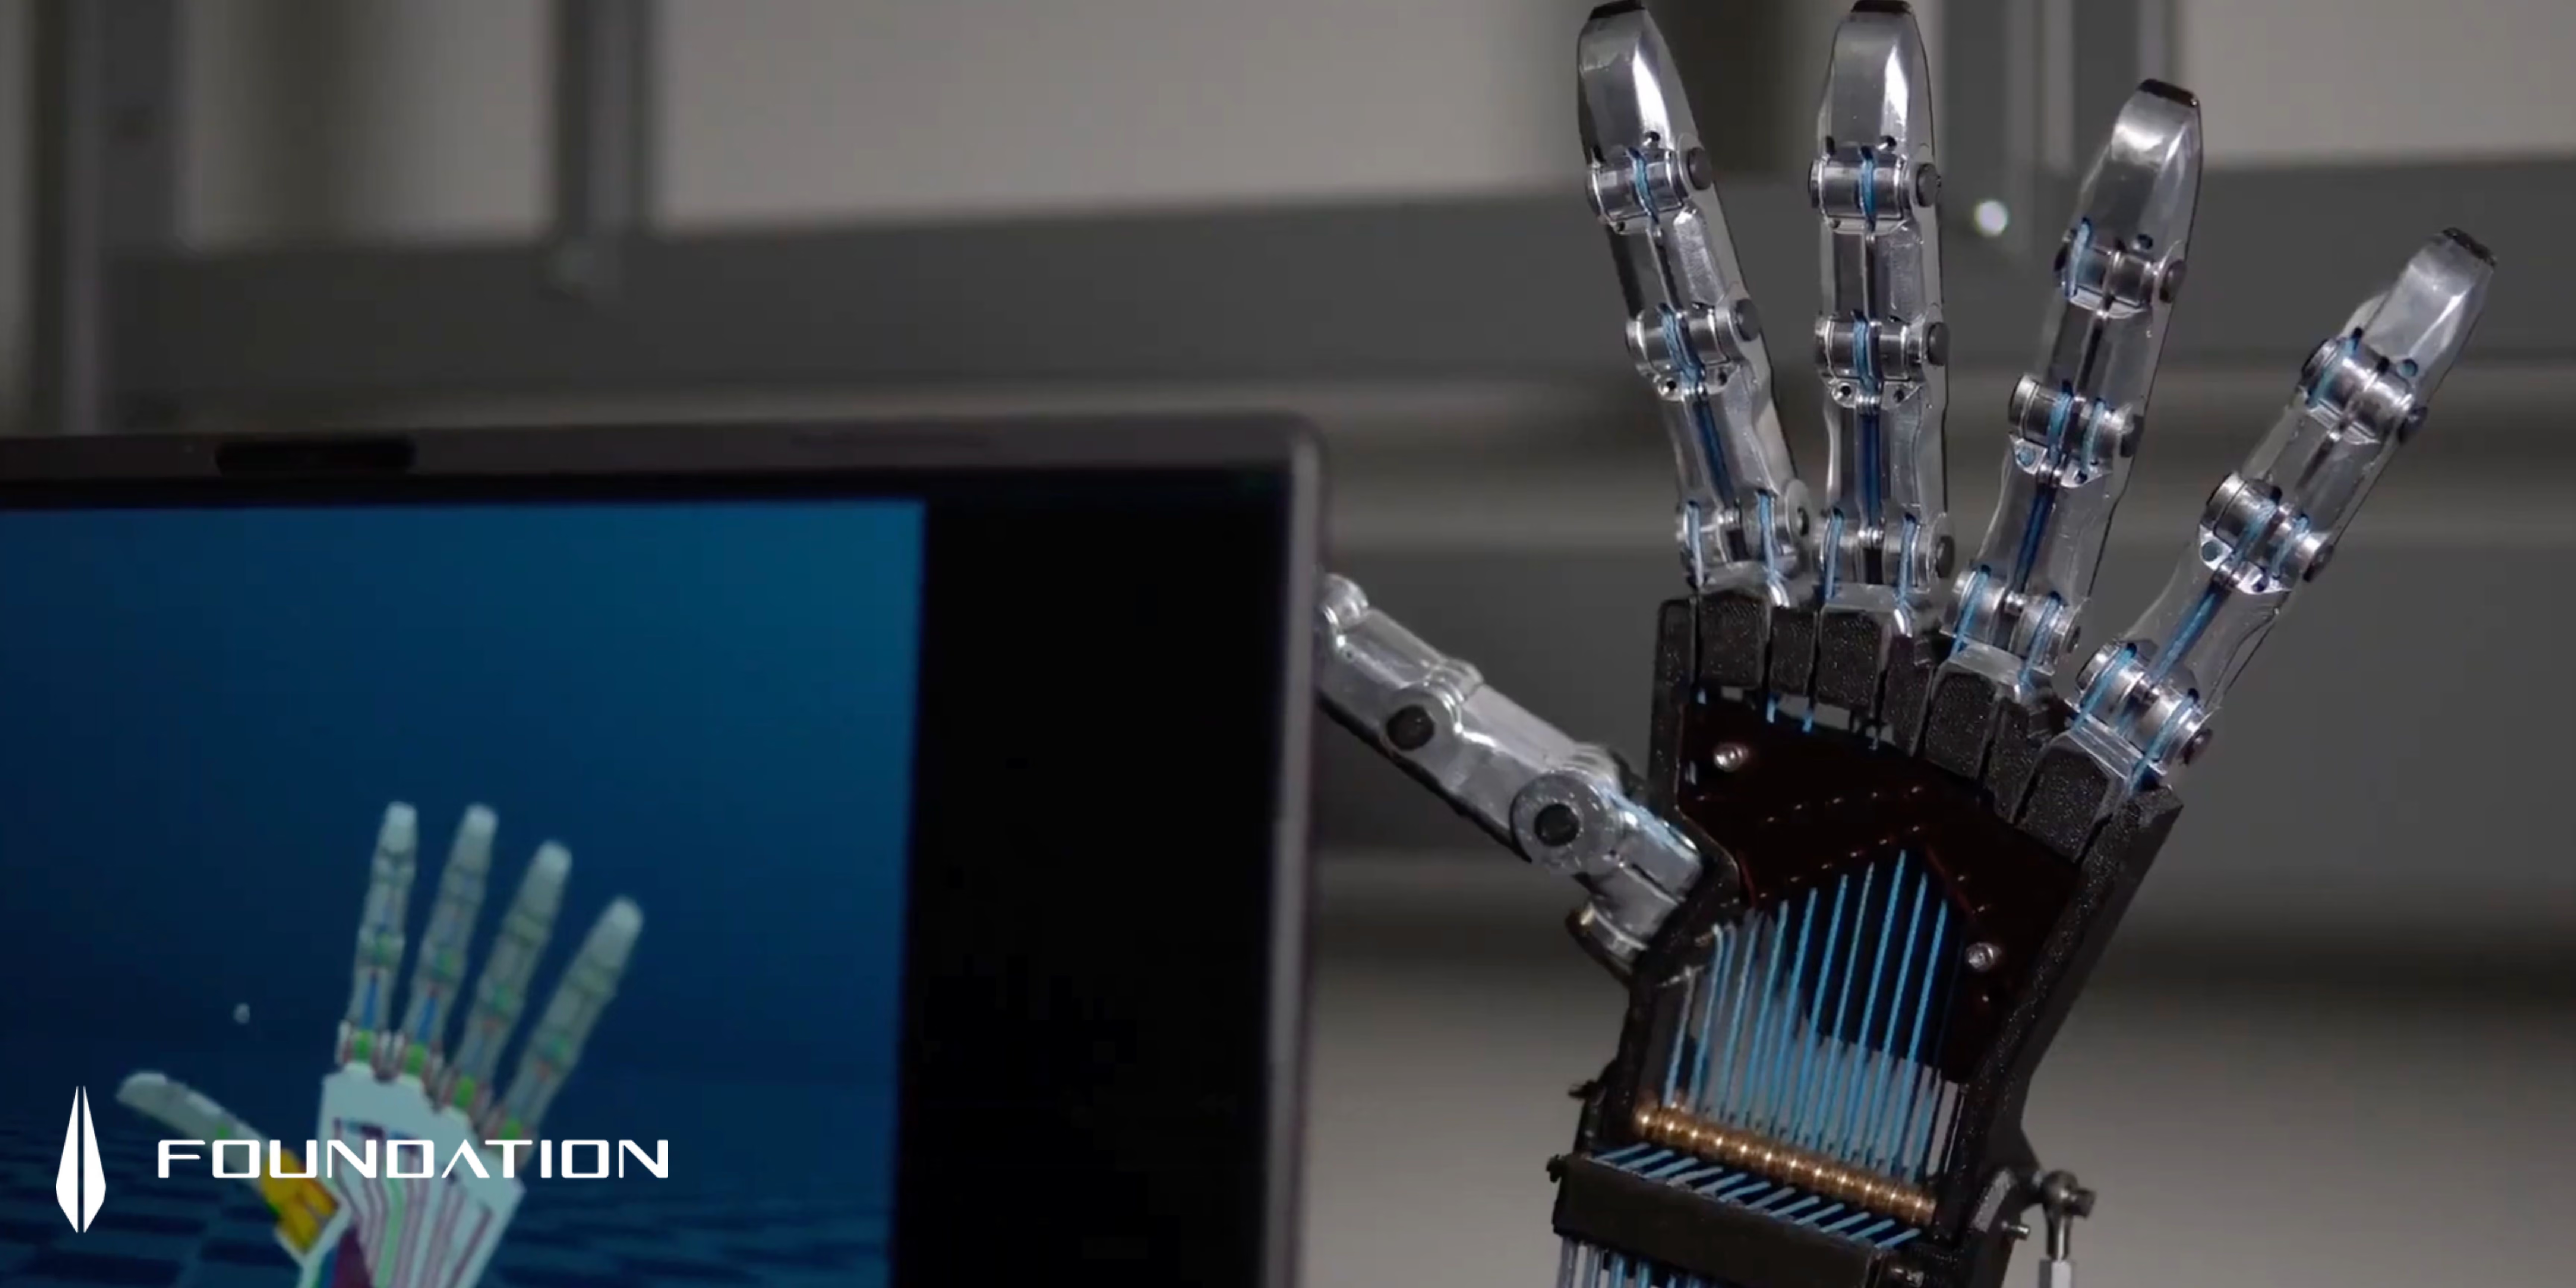
基础机器人技术: 使用 Rokoko Smartgloves II 为自主机器测试其新型机械手。
重新定义手指捕捉
借助 Smartgloves II 的强大功能,在研究、机器人技术或生物力学项目中实现高保真的手指和手部追踪。
斯坦福 DexCap 与智能手套
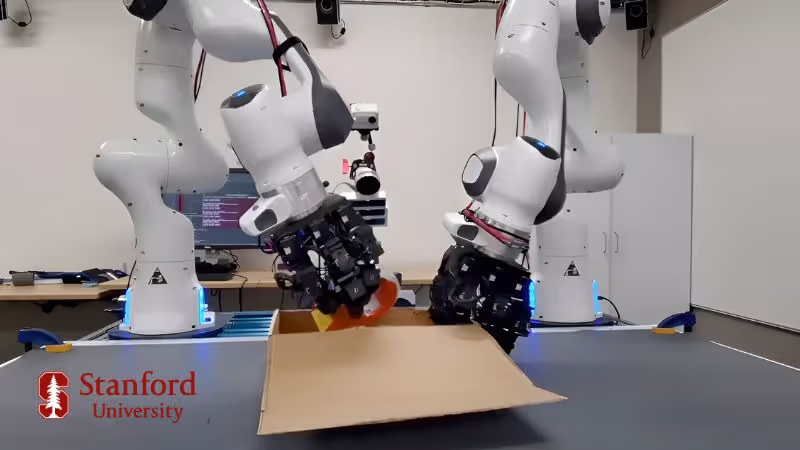
斯坦福研究人员仅利用 30 分钟的人类手套动捕数据,便训练出了完全自主的灵巧机器人策略,无需任何远程操作。
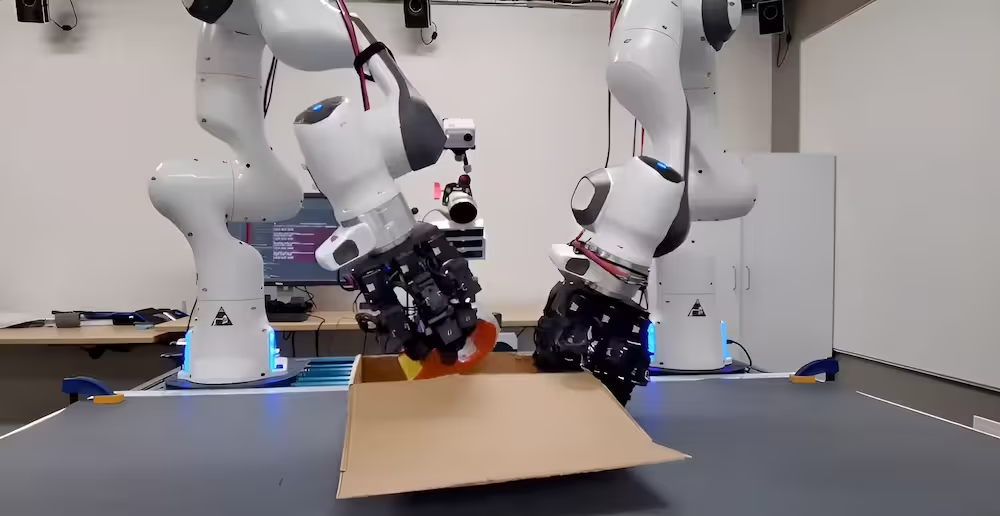
斯坦福 DexCap: 基于 Rokoko 智能手套的灵巧操作动作捕捉数据采集系统,具备可扩展性和便携性。
为何选择 Rokoko 助力机器人技术?
面向机器学习/人工智能流水线的数据优先工作流
利用 Rokoko Studio(通过 SDK 支持 Linux)将演示转化为训练数据:完成捕捉、分段/循环,随后导出为 BVH/FBX/CSV 格式或实时传输至您的技术栈。
原生软件集成
快速捕捉,随后导出或实时传输至您现有的工具中——如 Unity/Unreal、MoveIt、Isaac、MuJoCo。提供功能齐全的 API。
适用于各种规模项目的经济之选
从个人博士研究预算到多操作员实验室,Rokoko 以光学动捕成本的一小部分,为您提供专业的动作捕捉解决方案。
随时随地,随心使用
轻量级动作捕捉套装和手套可在几分钟内完成设置,适用于办公室、实验室或户外环境。无需摄像头,仅需标准笔记本电脑即可捕捉全身、手部及面部动作。
请接受统计和营销类 Cookie 以观看此视频。
Smartgloves II 与 Coil Pro 实机演示:高精度手指动作数据采集
支持手部绝对定位的 Smartgloves II
Smartgloves II 与 Coil Pro 套装,实时捕捉精准的手指动作。
遥操作、灵巧操作演示与高质量动作数据采集的理想之选,助力模型训练与科研。
揭秘 Smartgloves II 背后的技术
10 余年工程研发,只为打磨出精准出众的手指追踪动捕手套
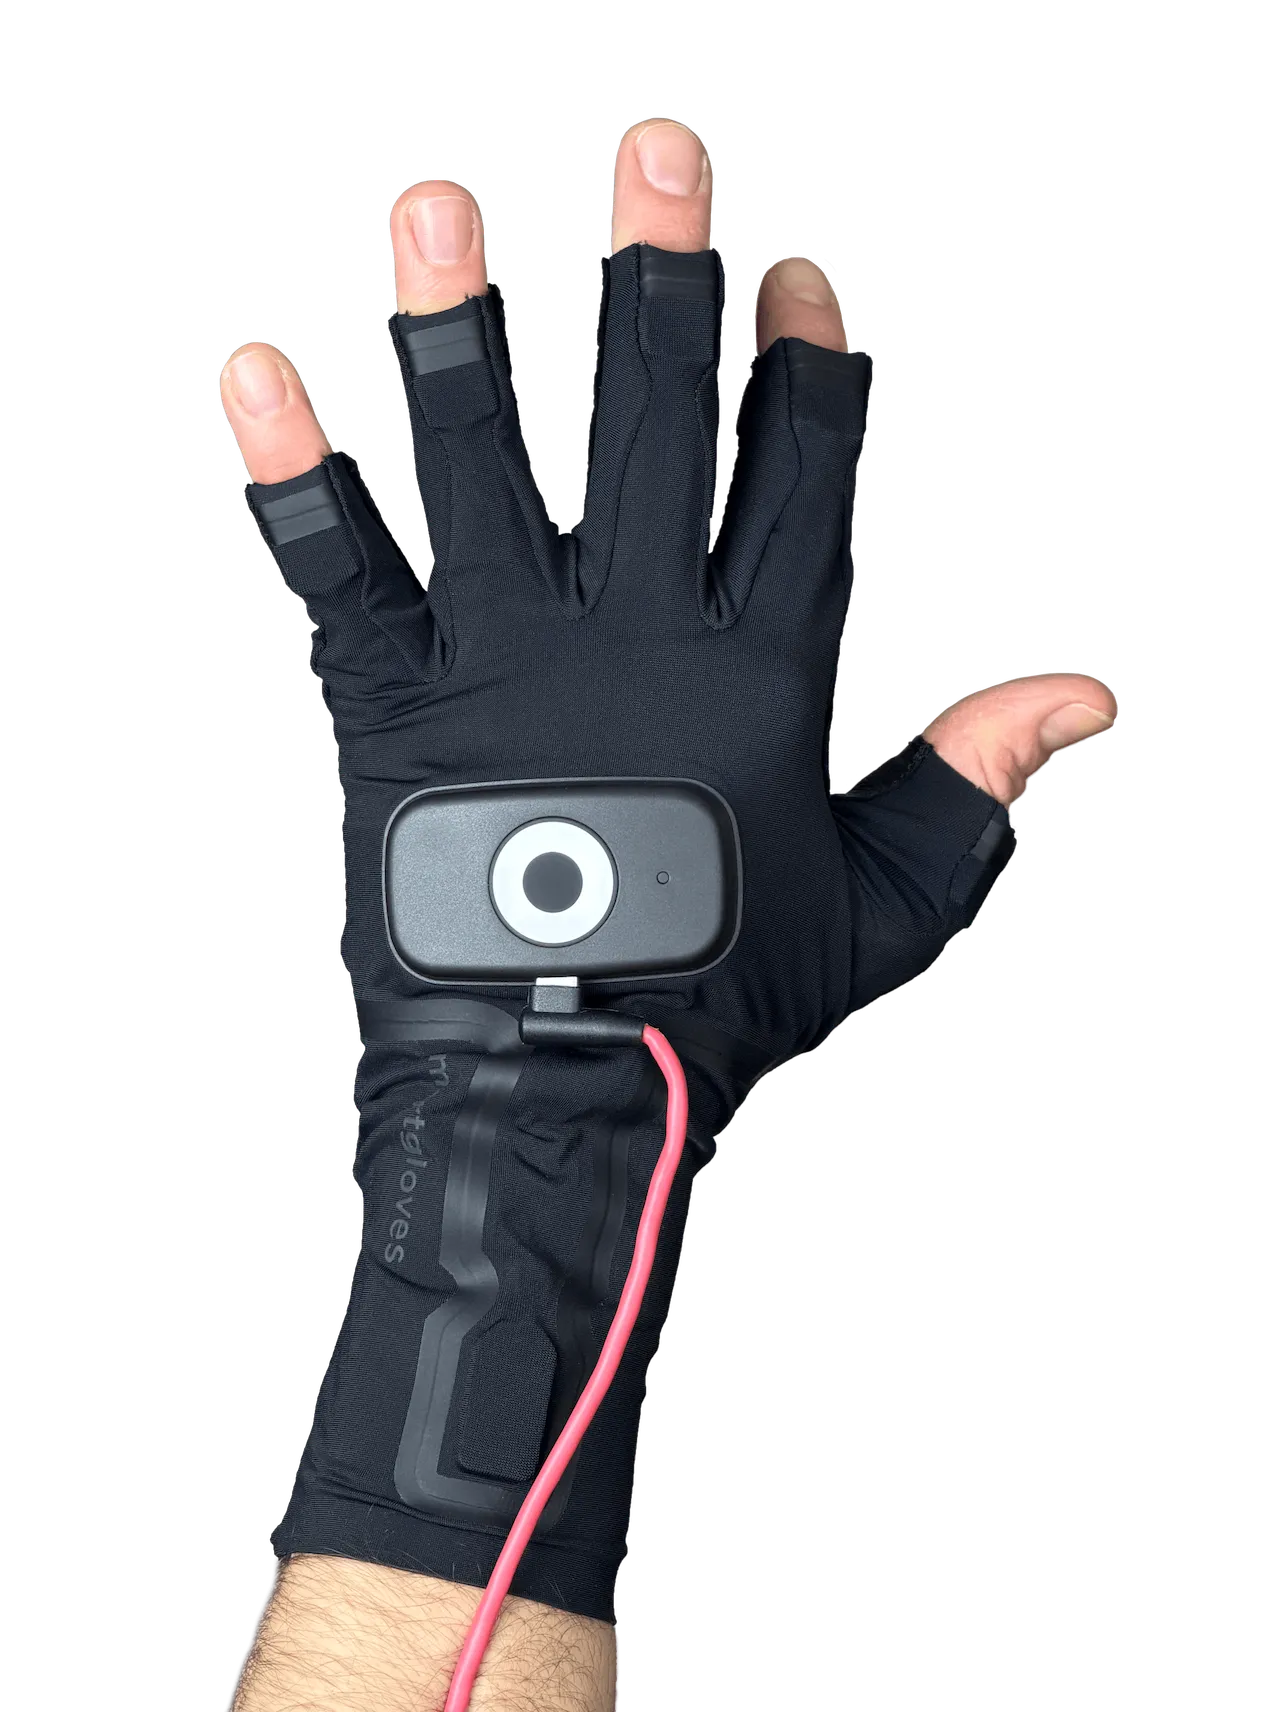
自由度
39 自由度 (DOF) 输出姿态(使用 Coil Pro 时为 45 自由度)。骨骼模型:25+ 自由度
传感器
每只手套 7 个传感器,采用 IMU + EMF 传感器融合技术
连接性
通过 TCP 进行 Wi-Fi 流式传输
延迟
通过 USB 连接,处理延迟约为 12 毫秒
采样率
250 Hz 内部 IMU 采样
输出速率
83.33 Hz 姿态数据输出
开启 Rokoko 机器人与研究之旅
感谢您的联系,我们的团队很快会与您取得联系

糟糕,出错了!

出了一点问题,请重试。
机器人技术中的 Rokoko
将机器人技术新闻直接发送到您的收件箱
随时了解 Rokoko 机器人技术动态

糟糕,出错了!
出了一点问题,请重试。
常见问题解答
没找到您想要的内容?请发送电子邮件至 support@rokoko.com 联系我们。
Rokoko Smartgloves II 支持哪些机器人手?
Smartgloves II 适用于多种机器人手,包括 BrainCo、Tesollo、Inspire、Wuji、ROBOTIS、RobotEra、Seed Robotics、LinkerBot 和 LEAP Hand。手套可捕捉人手动作,通过设备 SDK,您可以将这些动作重定向至您的机器人。点击 此处 查看工作原理。
Rokoko 集成了哪些机器人工具?
设备 SDK 支持 ROS 2、NVIDIA Isaac Lab 和 OpenXR 手部追踪格式,并可通过 TCP/IP 协议传输至任何其他技术栈。Smartgloves II 还可以添加到 OptiTrack 或 Vicon 等光学系统中,用于覆盖摄像机无法捕捉到的手指动作。
在科研领域,为何选择 Rokoko 而非光学系统?
便携性 + 数据稳定性 + 预算:您可以为更多操作员配备设备并采集更多样化的运动数据,只需牺牲少许峰值保真度和可重复性。Rokoko 的工具可在几分钟内于任何地点完成设置。与光学系统不同,它无需摄像机视线,这意味着不会出现遮挡或数据突然丢失的问题。惯性动作捕捉服和手套可提供可靠且稳定的数据流。最后,光学系统所需的众多摄像机、高昂的使用/订阅成本以及大量的设置时间,都是巨大的障碍。
Rokoko Smartsuit 提供从 S 到 XL 等多种尺码,方便用户找到最合适的尺寸。客户可以在订单中添加额外的纺织品(不含电子元件),以备多种尺码选择。将电子元件从一套服装更换到另一套只需不到 5 分钟。Smartgloves II 是否提供触觉或力反馈?
不需要。Smartgloves II 用于捕捉手部和手指动作,不提供触觉或力反馈。
在机器人领域使用 Rokoko 需要准备什么?
我们的大多数客户都是从 Smartgloves II 和 SDK 许可证开始的。您可以添加 Coil Pro 以获取全局定位,或添加 Smartsuit Pro II 进行全身捕捉。该系统便携且无需摄像头,因此您可以在实验室、办公室或户外进行远程操作或采集训练数据。
Rokoko SDK 支持哪些操作系统?
Device SDK 支持 Linux x64、Linux Arm64、Windows 和 macOS 系统。但 Rokoko Studio 软件仅支持 Windows 和 macOS。


